프로젝트 개요
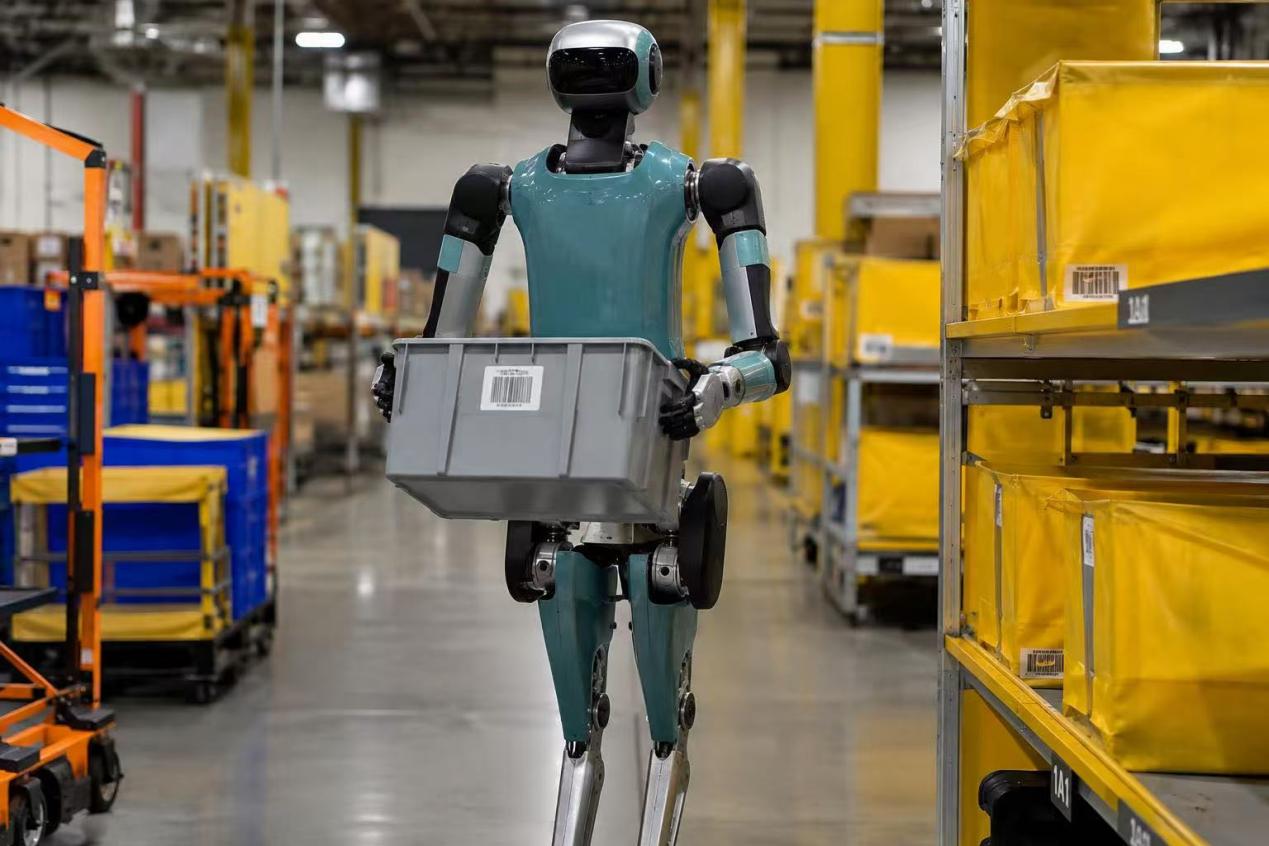
적용 목표: 창고 및 공장 내 물류 작업의 유연성을 향상합니다.
주요 적용 시나리오:
자재, 회전용 박스 및 공구 운반
지정된 위치에서의 물품 픽앤플레이스 및 배송
창고 및 생산라인 주변 구역 순찰
물류 작업 수행 지원
이동형 로봇 및 기존 물류 시스템과의 협업 작업
솔루션 개요:
이동형 양팔 로봇의 이동 기능과 물체 파지·조작 기능을 결합하여, 적용 가능한 통로와 선반 및 물품 조건에 따라 운반과 픽앤플레이스 작업을 수행합니다. 업무 시스템에서 작업 정보를 수신하고, 작업 결과와 장비 상태 및 이상 정보를 관리 플랫폼에 피드백합니다.
빈도가 높고 물량이 많으며 이동 경로가 고정된 운송 작업의 경우, 기존 AMR, AGV 및 컨베이어 설비와 연계하여 각 로봇과 설비가 적합한 작업을 분담하도록 구성할 수 있습니다.
기대 효과: 물류 작업의 유연성을 높이고 반복적인 운반 작업을 줄이며, 여러 장비 간 협업을 확대할 수 있는 기반을 마련합니다.
자료 다운로드
등록된 다운로드 자료가 없습니다.
기능과 사양은 사전 안내 없이 변경될 수 있습니다.