프로젝트 개요
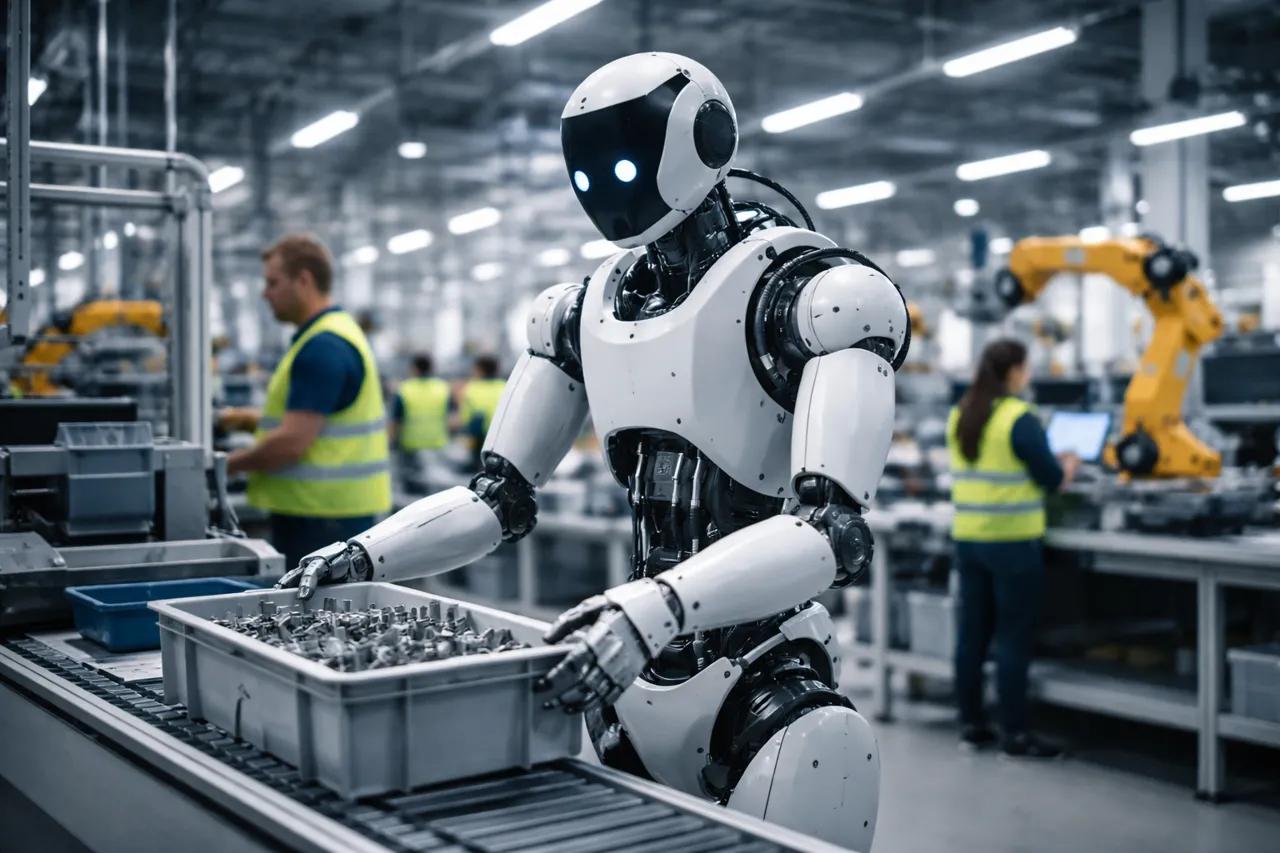
적용 목표: 생산 보조 작업의 유연성을 높이고 반복적인 수작업 부담을 줄입니다.
주요 적용 시나리오
생산 현장에서의 자재 픽앤플레이스 및 운반
작업 공정 간 물품 운반 및 간단한 상·하차 보조
버튼 조작, 캐비닛 문 개폐 및 설비와의 상호작용
생산 현장 순찰 및 이상 정보 수집
다중 작업 구역에서의 작업 수행 및 원격 지원
솔루션 개요
휴머노이드 로봇 또는 이동형 양팔 로봇의 이동 및 조작 기능을 활용하여 적용 가능한 현장에서 자재 운반, 설비 조작 및 생산 보조 작업을 수행합니다. 시각 인식과 작업 계획 기능을 결합하여 다양한 작업 대상과 작업 요구에 대한 로봇의 적응성을 높입니다.
정밀도가 높거나 생산 사이클이 엄격하거나 안전 요구사항이 높은 작업 구역에서는 우선 보조 작업 방식으로 도입하고, 충분한 검증을 거친 후 자율 작업 범위를 단계적으로 확대할 수 있습니다.
기대 효과: 반복적인 수작업을 줄이고 생산 보조 공정의 유연성과 조정 가능성을 높여 스마트 팩토리를 위한 새로운 자동화 작업 방식을 제공합니다.
기대 효과를 더 구체화해 주세요한국어 표현을 더 자연스럽게 다듬어 주세요
자료 다운로드
등록된 다운로드 자료가 없습니다.
기능과 사양은 사전 안내 없이 변경될 수 있습니다.